文章导读
三维复杂结构的制造往往依赖昂贵且繁琐的立体加工,而武汉大学李洋团队在《科学进展》发表的新研究却提出了一种颠覆性思路:仅需激光切割等平面工艺,即可通过多稳态变形让二维剪纸“弹”出可编程的三维形态。这种逆向设计不仅实现了三稳态与可互联平铺结构,更衍生出高可展比管状及可重构曲面,为航天器展开机构与柔性机器人开辟了新路径。当制造被简化为二维操作而功能跃升至三维空间,这种“易加工”的多模态触觉传感器原型能否彻底改变未来智能设备的感知范式?
— 内容由好学术AI分析文章内容生成,仅供参考。
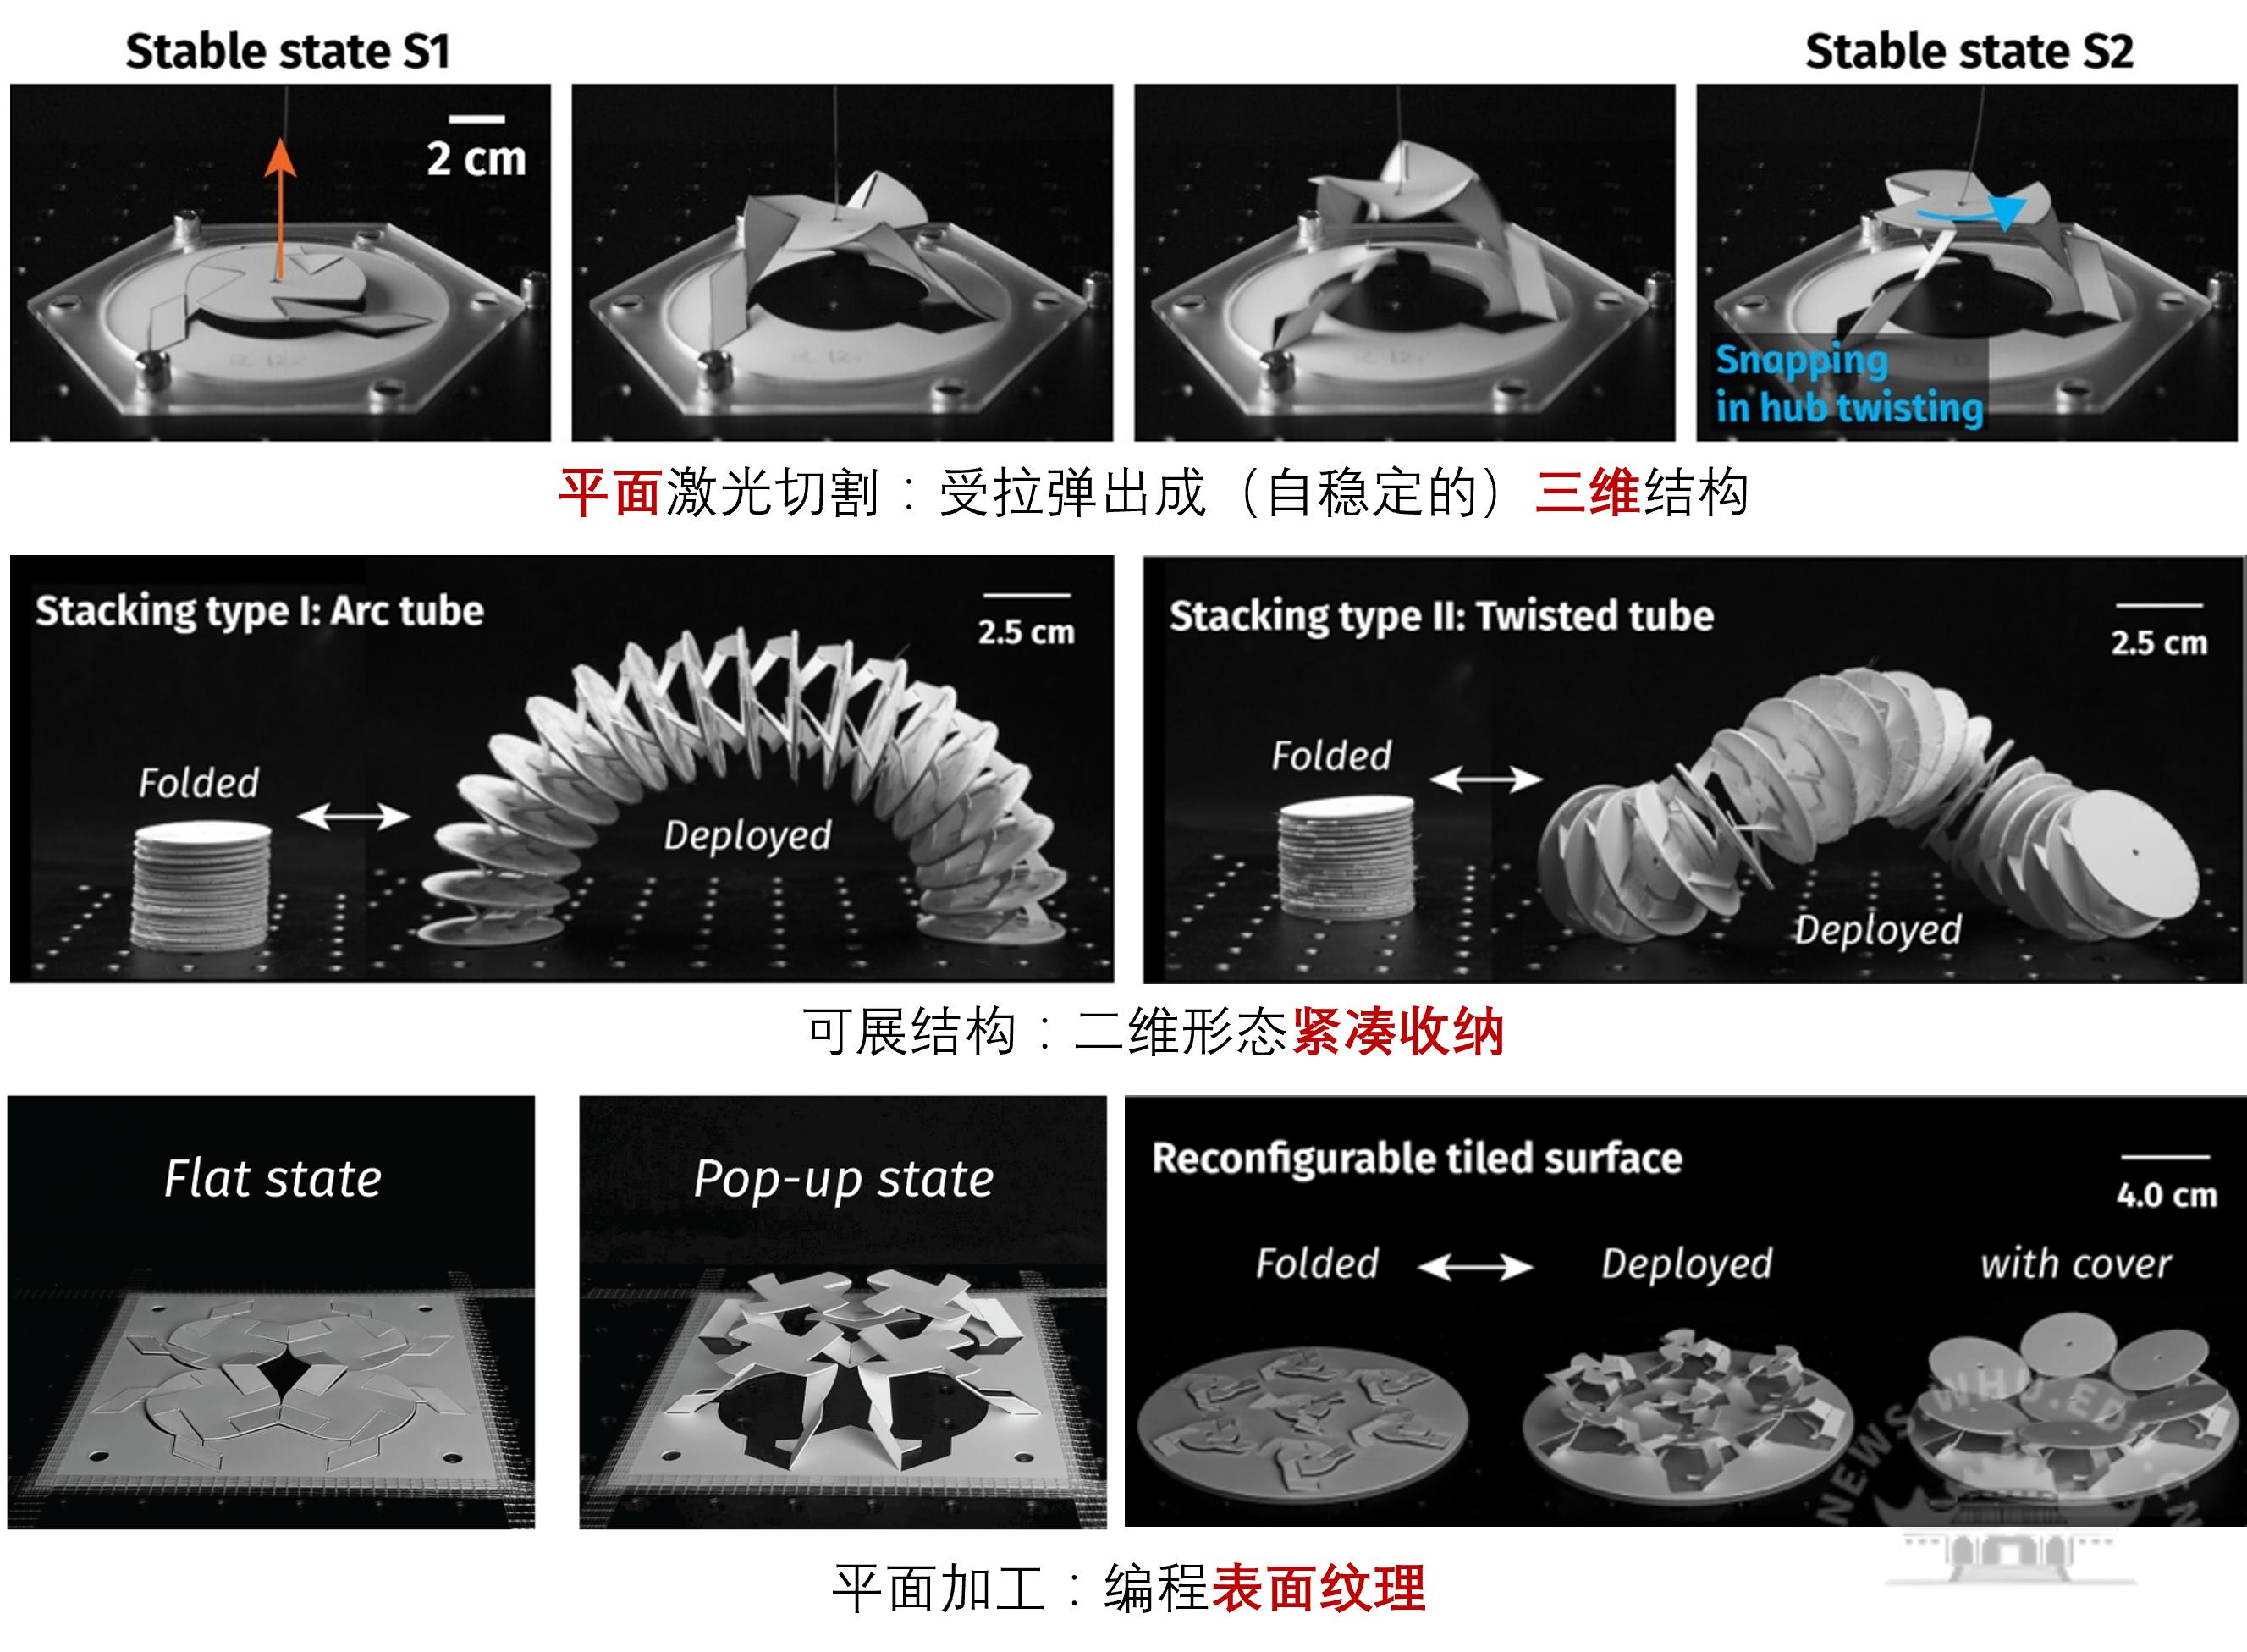
(通讯员集轩)近日,《科学进展》(Science Advances)在线发表了武汉大学集成电路学院教授李洋课题组的最新研究成果“多稳态剪纸结构”。该研究提出了一种具有平面与立体两种稳定形态的弹出式立体剪纸结构设计方法。论文题目为“Architecting three-dimensional reconfigurable matter from pop-up kirigami with programmable multistability”。集成电路学院2025届博士毕业生周通为论文第一作者,李洋为通讯作者,集成电路学院为第一署名单位和通讯作者单位。
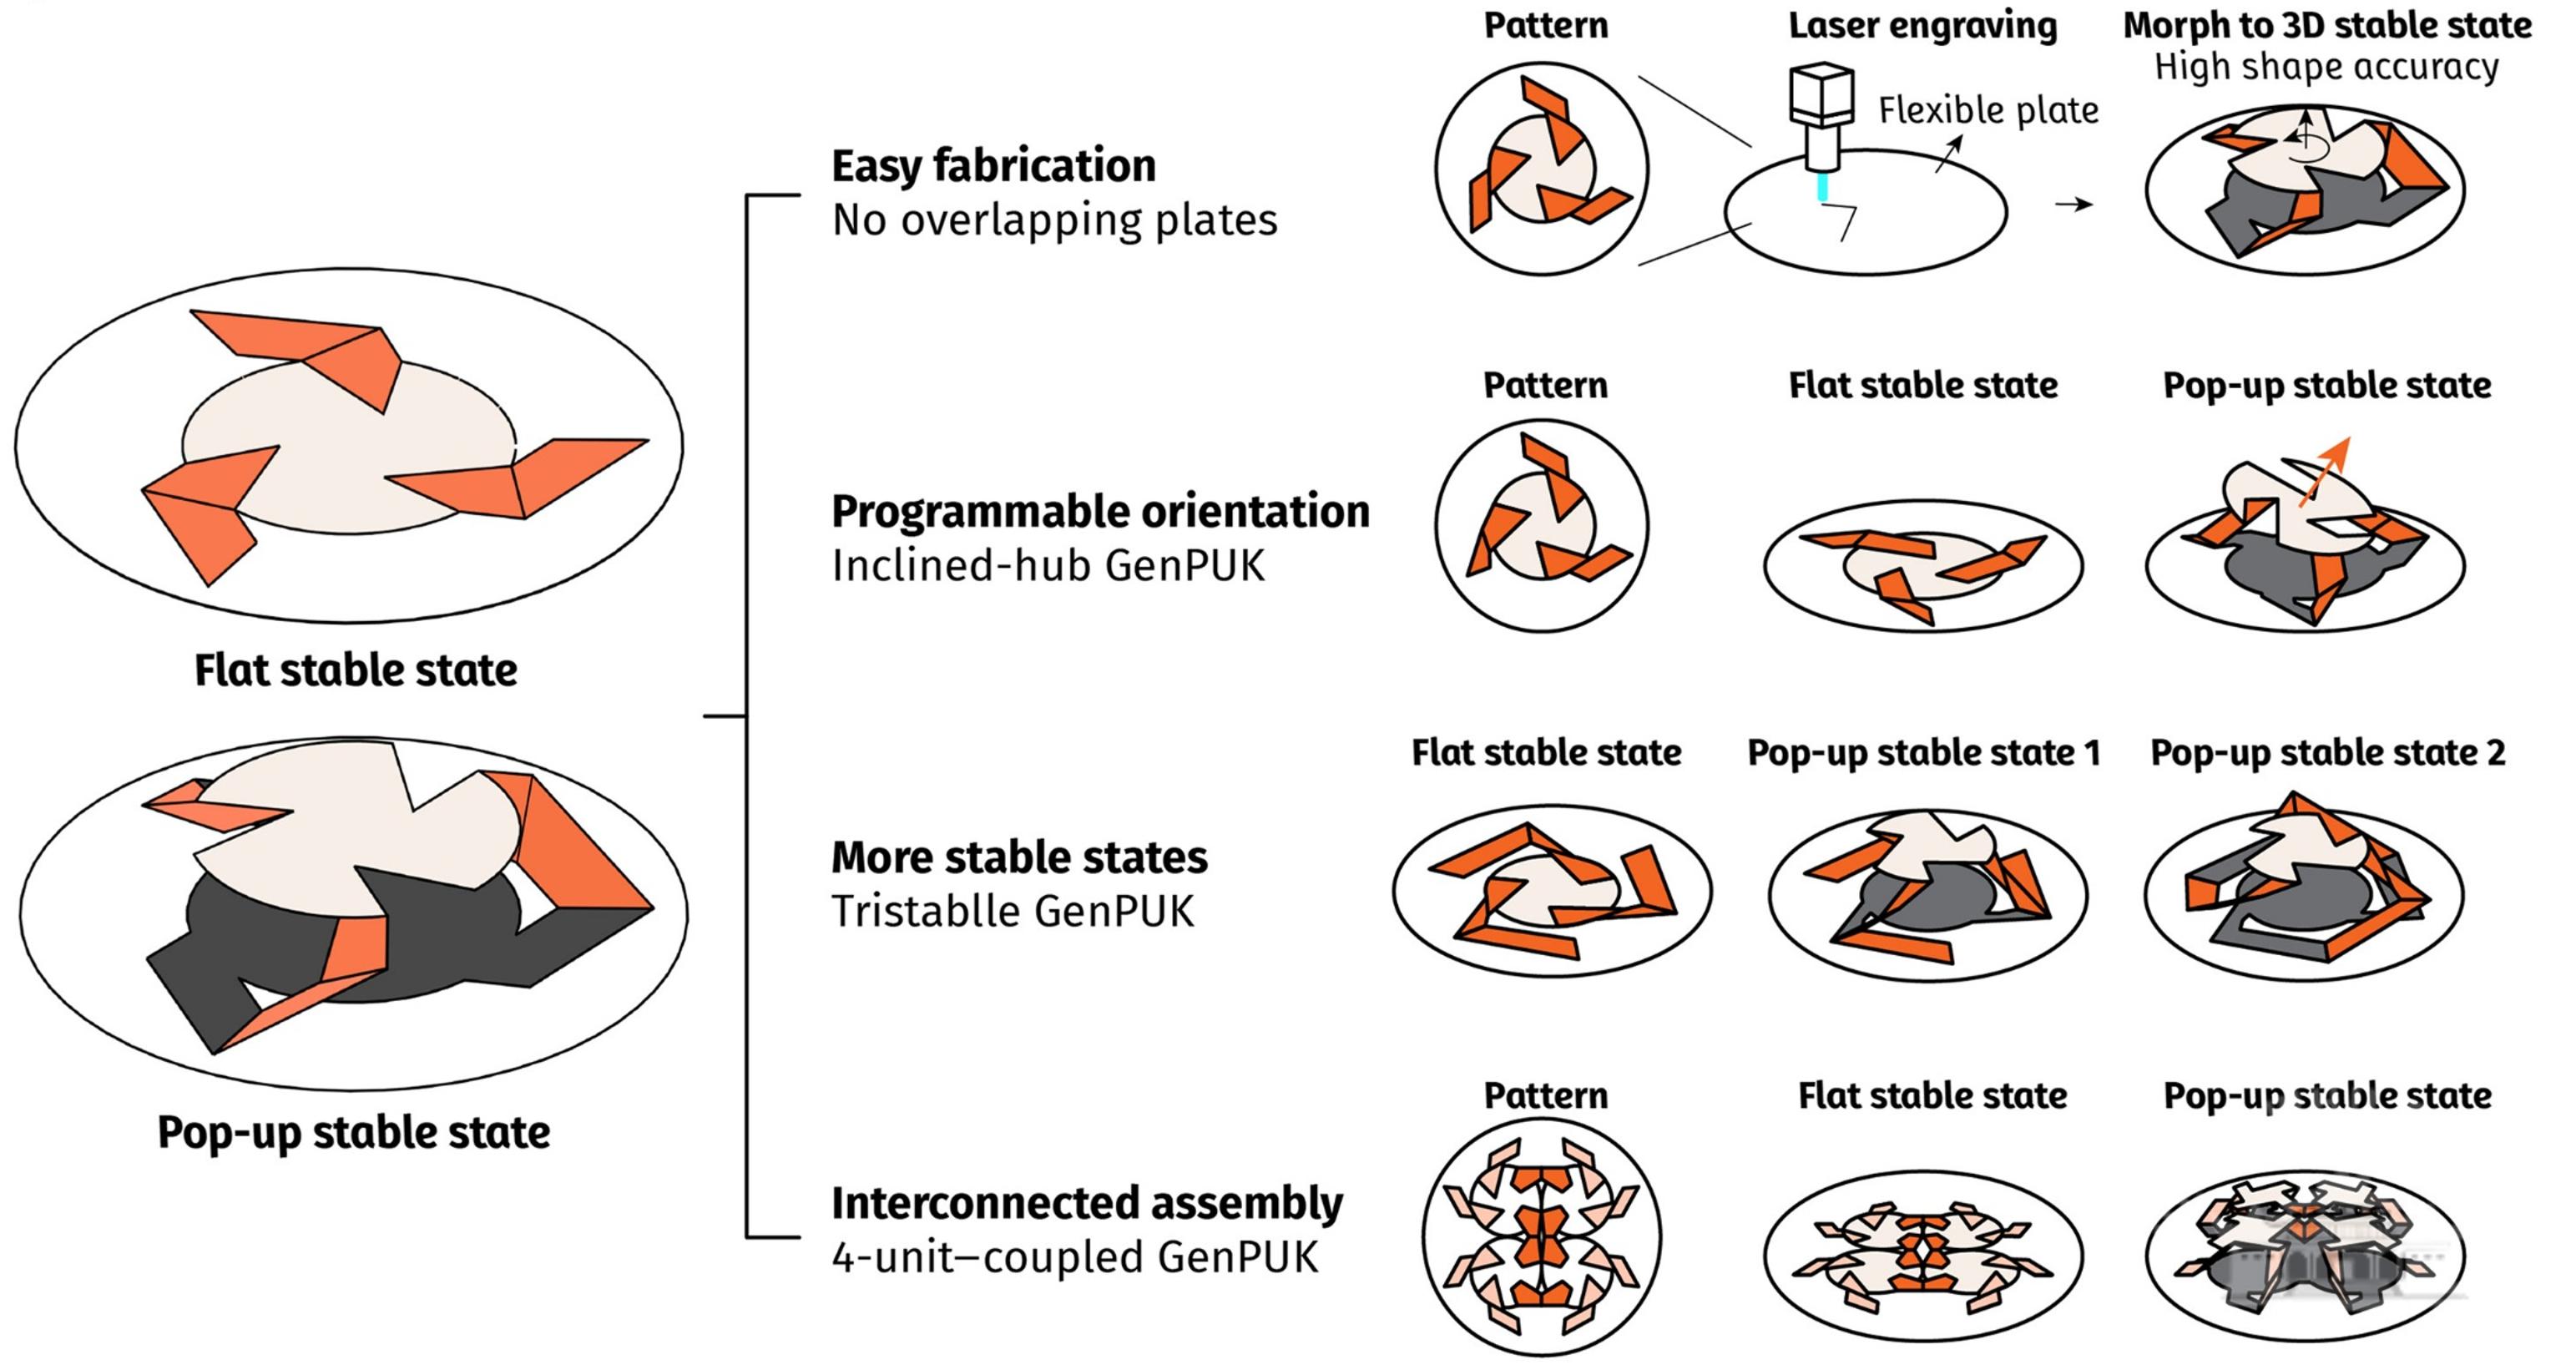
该类设计仅需采用激光切割等平面加工方法,并结合多稳态变形,即可产生多种复杂立体结构,从而简化三维结构的制造过程。该工作通过逆向设计方法,实现了平面结构弹出后三维稳定形态的可编程设计,同时完成了三稳态、可互联平铺结构设计,并通过拼接、阵列等方式构造出高可展比管状结构、可编程表面纹理和可重构曲面等。相关成果为航天器可展结构、便携式柔性机器人和可重构超表面等的设计提供了新思路。
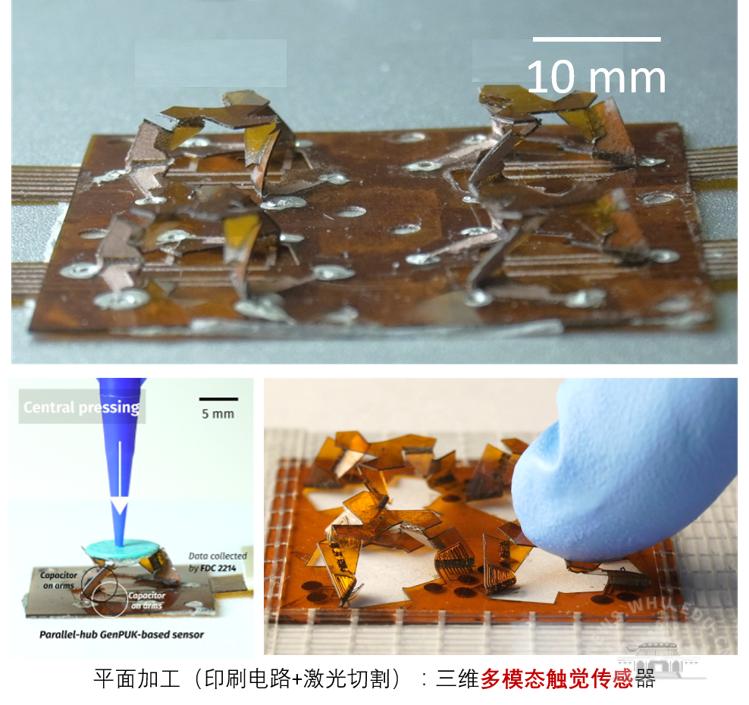
李洋团队还提出了一种“易加工”的多模态触觉传感器。为简化传统三维微结构加工组装过程,团队提出了“平面制造—立体工作”的状态解耦思路:先在平面基底上完成切痕和印刷电路加工,再通过结构变形使其从平面状态弹出为三维稳定形态,即“制造是二维的,功能是三维的”。团队在此基础上研制出一种仅依靠平面加工技术即可制造的触觉传感器原型,并验证了其多模态感知能力。
该研究得到国家自然科学基金等项目支持。武汉大学大学生工程训练与创新实践中心为项目提供了技术帮助。
© 版权声明
本文由分享者转载或发布,内容仅供学习和交流,版权归原文作者所有。如有侵权,请留言联系更正或删除。
相关文章



触觉传感器那个多模态感知具体能识别啥
二维制造三维功能,感觉能省不少成本
平面加工就能弹出立体结构,这思路挺妙