
中国农业大学工学院农机装备智能化设计与制造高水平创新团队在农业人工智能领域取得进展
文章导读
面对光照变化、杂草干扰、缺苗断垄和尘雾遮挡,传统作物行分割还受标注成本高、计算量大、泛化弱限制,难以支撑智能农机与表型监测。中国农业大学团队提出CropRowSeg:以中心线端点生成掩码,结合CNN与ViT双分支及CAM Loss,在仅6.90M参数、12.06 GFLOPs下达到82.55%的mIoU和76 FPS,并展现跨作物、跨环境泛化能力。这套轻量方案能否推动作物视觉感知在边缘设备落地?
— 内容由好学术AI分析文章内容生成,仅供参考。
近日,中国农业大学农机装备智能化设计与制造高水平创新团队翟志强副教授在国际学术期刊Agriculture Communications发表研究论文《CropRowSeg:融合多尺度CNN与transformer的苗期作物行图像轻量化分割模型》(CropRowSeg: A lightweight model for seedling crop row image segmentation combining multi-scale CNN and transformer)研究论文。中国农业大学为唯一署名单位,硕士研究生田永浩为论文第一作者,翟志强副教授为通讯作者。该研究面向农机对行作业和作物表型观测对作物行视觉感知的实际需求,提出了从图像高效标注、模型架构设计到模型训练的系统解决方案。研究成果可为大田作物感知提供视觉基础模型,为研发农业人工智能专用模型提供借鉴思路。
随着智慧农业与智能农机的高质量发展,作物行视觉感知不仅是施肥、喷药、除草等田间对行作业装备实现自主导航的核心环节,也是冠层结构测量、作物长势评估等高通量作物表型监测的重要技术支撑。现有作物行图像分割方法存在数据标注成本高、模型计算量大、复杂场景泛化能力弱等问题,难以适配光照变化、杂草干扰、缺苗断垄、尘雾遮挡等复杂工况,成为制约技术应用落地的关键瓶颈。
针对上述问题,课题组从数据标注、模型架构、损失函数三个维度开展研究,构建了完整的作物行图像分割技术体系。根据对行作业的农艺特点,提出了基于中心线引导的条带标注方法,仅需人工标注冠层中心线的两个端点,结合冠层宽度约束即可自动生成分割掩码。该方法打破了传统精细标注范式,相比逐像素标注方法,可显著降低数据准备的人力成本。
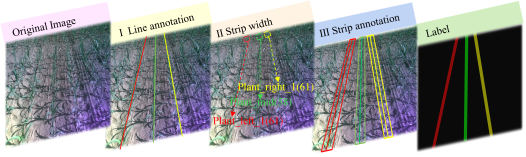
图像标注流程
在此基础上,提出了专用于作物行图像分割的深度学习模型CropRowSeg。CropRowSeg采用编码器—解码器架构设计。编码器运用CNN+ViT双分支结构,有效整合了CNN的局部特征提取能力和ViTs的全局上下文建模能力,能够更好的捕捉作物行初级视觉特征和高级语义特征。编码器中嵌入通道-空间混合注意力机制,自适应校准输入特征图在空间和通道维度上的重要性权重。解码器采用残差连接与坐标注意力结合的渐进式解码架构,建立空间位置敏感的特征映射关系,提升了图像上采样过程对边缘、纹理等高频细节恢复能力。CropRowSeg在仅6.90M参数量与12.06 GFLOPs计算量的条件下,实现了82.55%的mIoU、 92.75%的Recall和90.26%的F1-score;在1280×720像素分辨率下推理速度达76 FPS,兼顾了高精度与边缘设备部署的可行性。
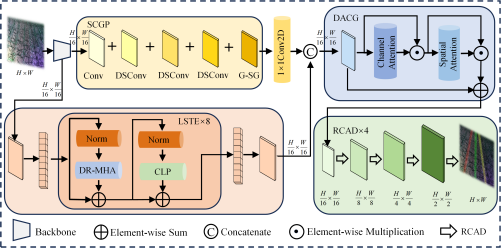
CropRowSeg模型架构
针对作物行图像特有的前景—背景类别不平衡、左右对称行易混淆等问题,设计了专门的损失函数(CAM Loss)。该损失函数在交叉熵函数基础上,融合了自适应类别重加权、混淆感知惩罚、边界感知增强与特征空间分离正则化四项机制,能够更有效的量化模型输出与真值的差异,系统性地引导模型聚焦于关键前景区域并增强对难例样本的判别能力,显著提升了复杂场景下的分割鲁棒性。
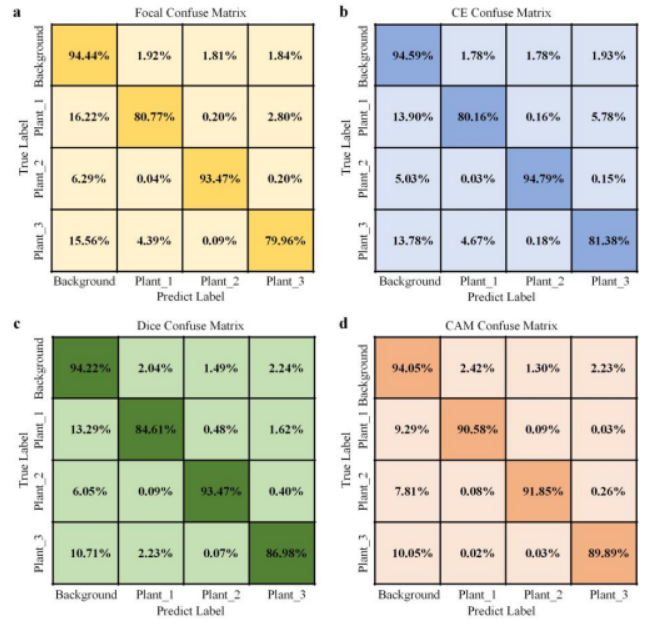
损失函数对比试验
实验验证表明,CropRowSeg模型在玉米、棉花两类作物的多场景测试中各项指标均显著优于主流分割模型,在轻量化、精度与推理速度的协同优化上取得了良好的平衡;在跨作物、跨环境的泛化测试中,CropRowSeg模型精度下降幅度远低于对比模型,展现出良好的领域泛化能力。
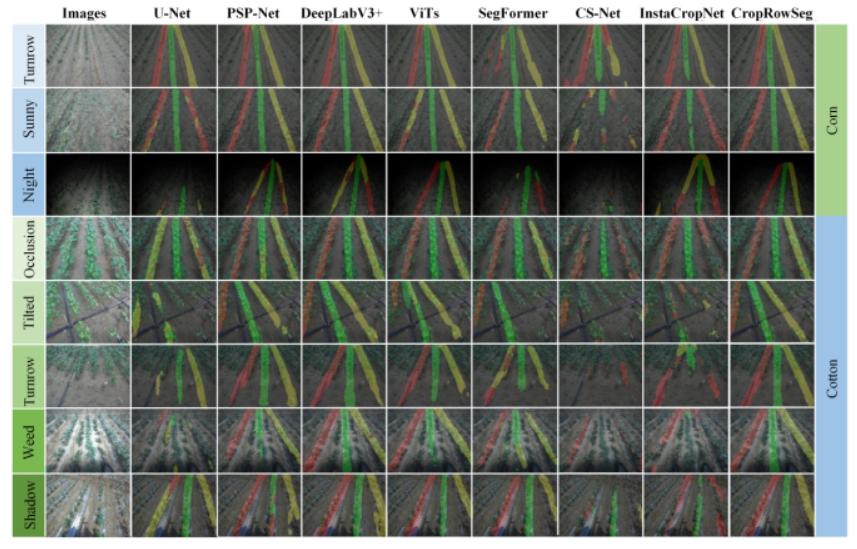
泛化性能对比试验
该项研究得到工学院宋正河教授、朱忠祥教授和杜岳峰教授等深入指导和大力支持,并获得国家自然科学基金青年科学基金项目(项目编号:32101622)资助。
© 版权声明
本文由分享者转载或发布,内容仅供学习和交流,版权归原文作者所有。如有侵权,请留言联系更正或删除。
相关文章


轻量化模型更适合田间设备落地