
东南大学王乾乾团队在微机器人集群智能操控方向取得重要进展



文章导读
面对未知障碍、动态目标和局部信息缺失,微机器人集群如何摆脱“听指令行动”,实现自主感知、决策与避障?东南大学王乾乾团队提出Turbo智能控制框架,融合强化学习、时序扩展注意力机制与系统化域随机化,并通过Sim-to-Real迁移部署,使集群能够在未知环境中自主探索、动态避障并权衡任务优先级。人体颈动脉血管模型实验进一步验证了其导航能力,这项发表于Nature Machine Intelligence的成果为血管介入和靶向递送等应用提供了怎样的新路径?
— 内容由好学术AI分析文章内容生成,仅供参考。
(通讯员 王乾乾)近日,东南大学机械工程学院王乾乾教授团队在微机器人集群智能操控方向取得重要进展,相关研究成果以《智能微机器人集群在未知环境中的自主导航》(Autonomous Navigation of Intelligent Microrobotic Swarms in Unknown Environments)为题,发表在国际顶级期刊Nature Machine Intelligence上。该论文由东南大学唯一单位完成,是东南大学首次以独立通讯单位在该期刊发表研究论文。
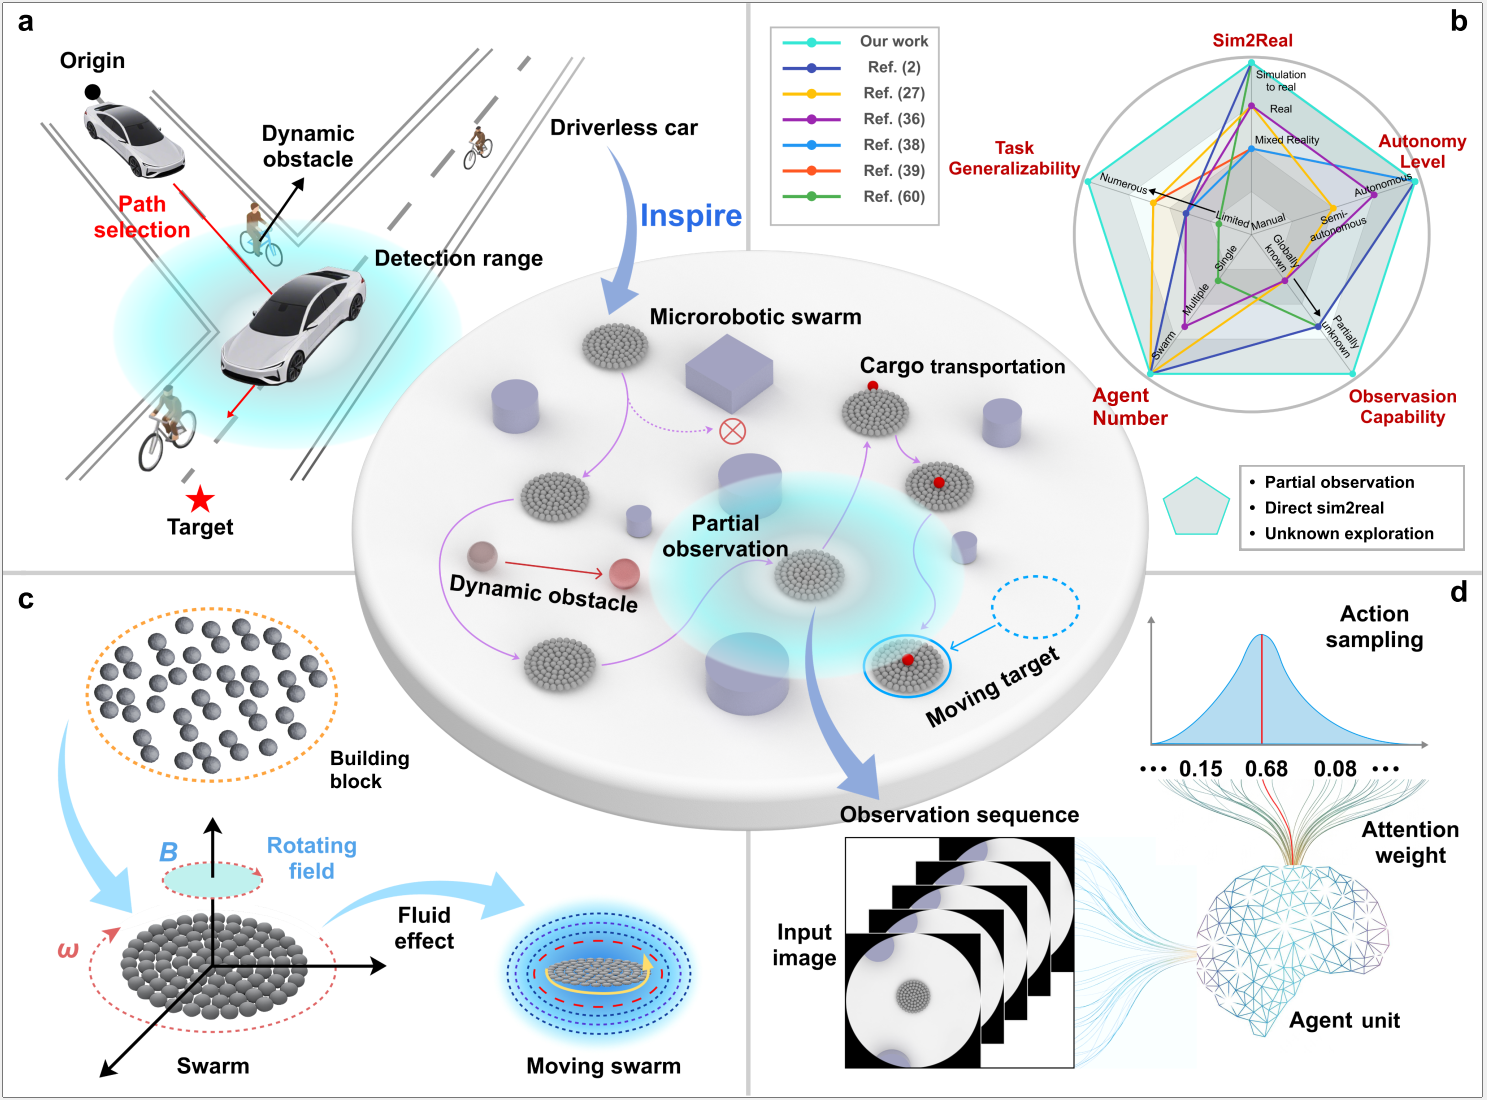
图1. 面向未知环境的智能微机器人集群自主导航与避障框架
微机器人集群因尺寸小、响应快、可在复杂狭窄空间中协同运动,被认为是未来血管介入、靶向递送和微创诊疗等生物医学场景的重要技术方向。研究团队在前期研究中(Sci. Adv., 2021, 7, eabe5914; Sci. Robot., 2024, 9, eadh1978),提出了影像引导下磁性微集群在血管网络中的的主动递送策略。然而,当环境中存在未知障碍、动态目标或局部信息缺失时,微集群仍缺乏像宏观智能机器人一样自主理解环境、实时判断并稳定执行任务的能力。如何让微集群从“听指令行动”进一步发展为“能感知、会决策、可自主避障”,成为该领域亟待突破的关键问题。
针对这一瓶颈,研究团队提出了名为 Turbo 的智能控制框架,将强化学习、时序扩展注意力机制和系统化域随机化相结合,使微机器人集群能够在局部观测条件下综合历史信息、目标位置与障碍物状态,实时生成导航决策(图 1)。不同于传统依赖全局路径规划或人工经验调节的控制方法,Turbo 在随机化仿真环境中学习策略,并通过 Sim-to-Real 迁移直接部署到真实微集群实验中。借助这一框架,微机器人集群能够在未知环境中实现自主探索、动态避障和任务优先级权衡,展现出更高水平的智能化和自动化能力(图 2)。
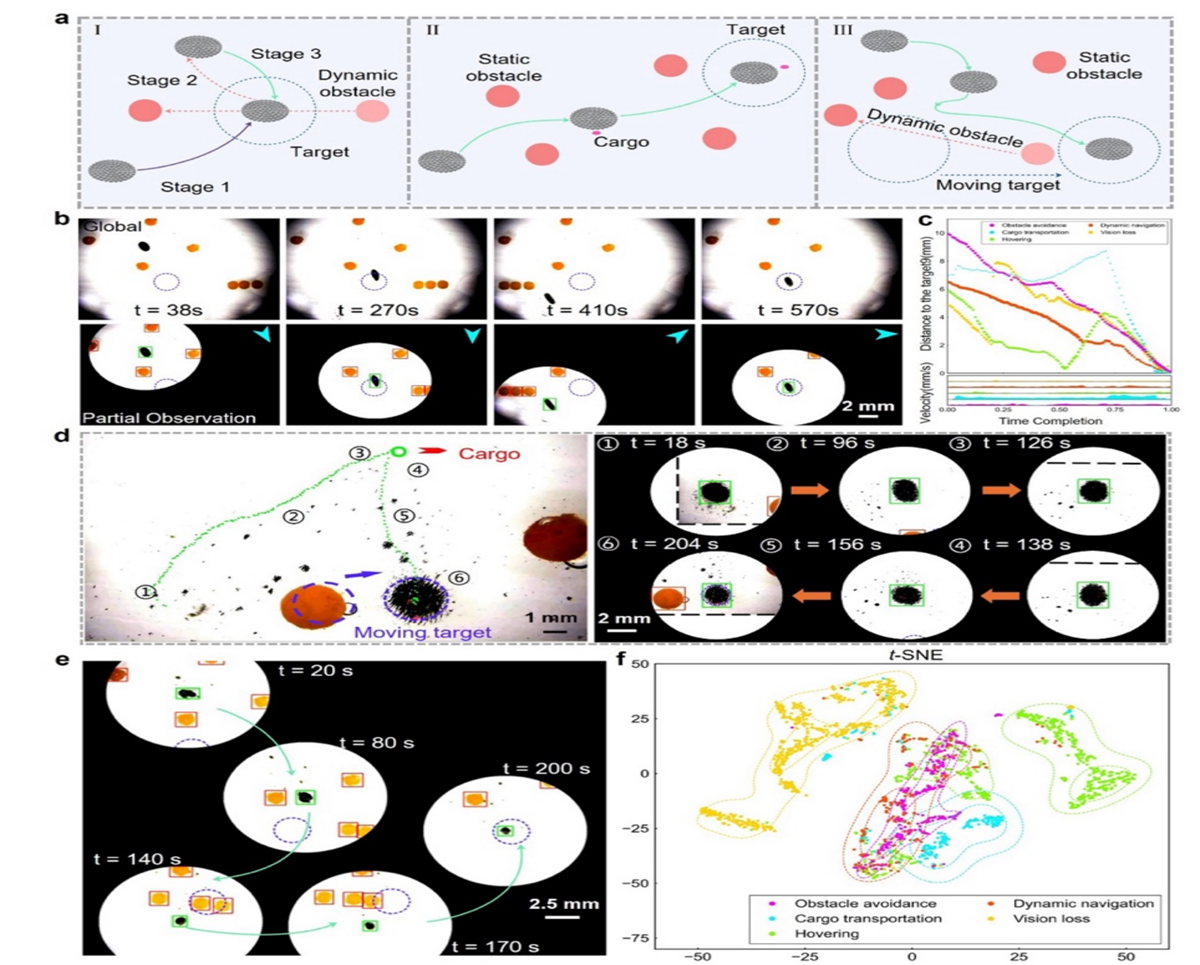
图2.Turbo支持微机器人集群完成悬停、货物运输和移动目标跟踪等复杂任务
研究团队在人体颈动脉血管模型中开展了基于 Turbo 模型的自主导航验证实验(图3)。实验采用人体颈动脉血管模型,结合成像系统对微机器人集群运动过程进行观测。在复杂弯曲血管结构中,微机器人集群能够沿血管通道持续导航前进,并按需抵达目标区域,为未来面向真实血管介入和靶向递送场景的自主微机器人系统提供了重要实验依据。相关成果已依托东南大学“大医科”平台开展新型医工交叉机器人系统的搭建和转化工作。
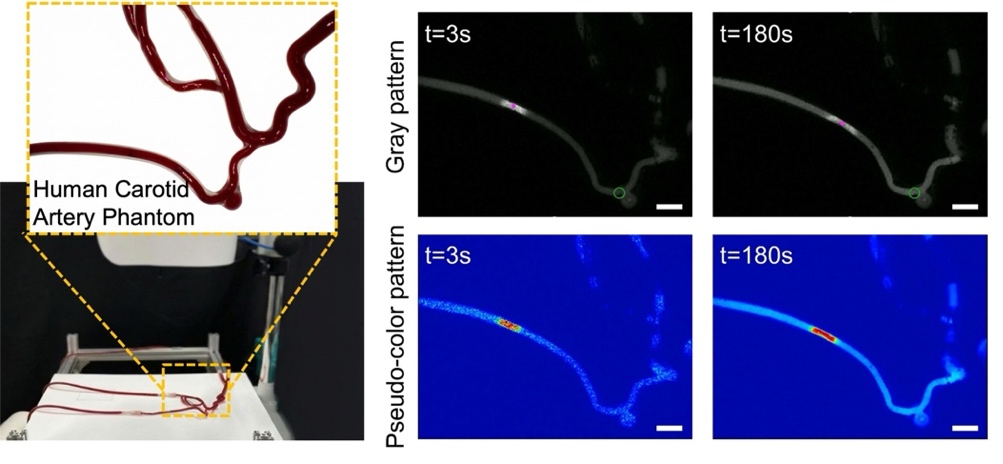
图3. 基于Turbo模型的人体颈动脉血管模型中的自主导航验证实验
东南大学机械工程学院、江苏省精准医学装备设计与制造重点实验室王乾乾教授为该论文唯一通讯作者,在读研究生安宣谕、罗盛铭、张皓宇为论文共同第一作者。该论文得到了国家自然科学基金、江苏省自然科学基金等项目的资助。
论文链接:https://www.nature.com/articles/s42256-026-01252-6
供稿:机械工程学院
(责任编辑:刘明源审核:陈少鹏李震)
© 版权声明
本文由分享者转载或发布,内容仅供学习和交流,版权归原文作者所有。如有侵权,请留言联系更正或删除。




相关文章



期待后续看到更接近临床的实验
医工交叉做出来的成果很有想象空间
想了解真实血流条件下的表现
动态避障对复杂血管环境太重要了
以后靶向递送或许会更精准
颈动脉模型里的验证挺有说服力
从仿真到真实实验,这一步很关键
微机器人也开始会自己“思考”了