
东南大学吴俊教授在触觉传感领域近期取得系列进展
文章导读
柔性触觉传感器面临反复形变后漂移、压力与应变串扰、复杂环境失灵等产业化难题,如何从单点器件走向可长期运行的智能装备?东南大学吴俊教授团队近期在Nature Communications、Science Advances、Advanced Materials等期刊发表系列成果,围绕共形可穿戴、稳定互联、多模态解耦、情感识别、接触—非接触融合及触觉—听觉协同,打通器件到系统的技术链路,为机器人、智慧医疗和人机交互提供新路径。
— 内容由好学术AI分析文章内容生成,仅供参考。
(通讯员 张帅)近期,东南大学吴俊教授团队先后在Nature Communications、Science Advances、Advanced Materials等国际权威期刊发表系列高水平成果,研究贯穿传感装备稳定化设计、多模态感知解耦、交互维度拓展、跨模态融合与系统理论构建,完整打通基础创新—器件开发—功能验证—系统集成全技术链路,直面机器人触觉、可穿戴人机交互、智慧医疗等场景产业化痛点,为触觉传感技术工程化迭代、规模化落地提供成套解决方案与前沿技术支撑。
面向可穿戴设备长期使用痛点,团队攻克柔性传感表皮共形适配、无线无源稳定运行难题,研发适配人体曲面的柔性传感单元,实现轻量化、高拉伸、长贴合的可穿戴感知系统闭环方案,可直接应用于人体运动监测、康复穿戴设备开发。相关成果发表于Science Advances,2026年,DOI: 10.1126/sciadv.aee8109。
针对柔性传感器反复形变后信号漂移、精度衰减等产业化核心难题,团队创新界面稳定制备工艺,构建高稳固导电互联结构,大幅提升器件循环工作稳定性,在持续大形变工况下维持感知精度,有效降低终端产品后期校准维护成本,助力工业柔性触觉装备、仿生机器人皮肤长期稳定运行。相关成果发表于Advanced Materials,2026年,DOI:10.1002/adma.74044。
为解决传统电子皮肤压力、应变信号相互干扰、曲面环境检测精度不足的行业共性问题,团队创新传感通道架构设计,实现多力学信号独立同步采集,传感器可自适应各类复杂曲面贴合,显著提升机械臂抓取、仿生机器人、VR交互手套等复杂场景感知准确度。相关成果发表于Device,2026年,DOI: 10.1016/j.device.2026.101069。
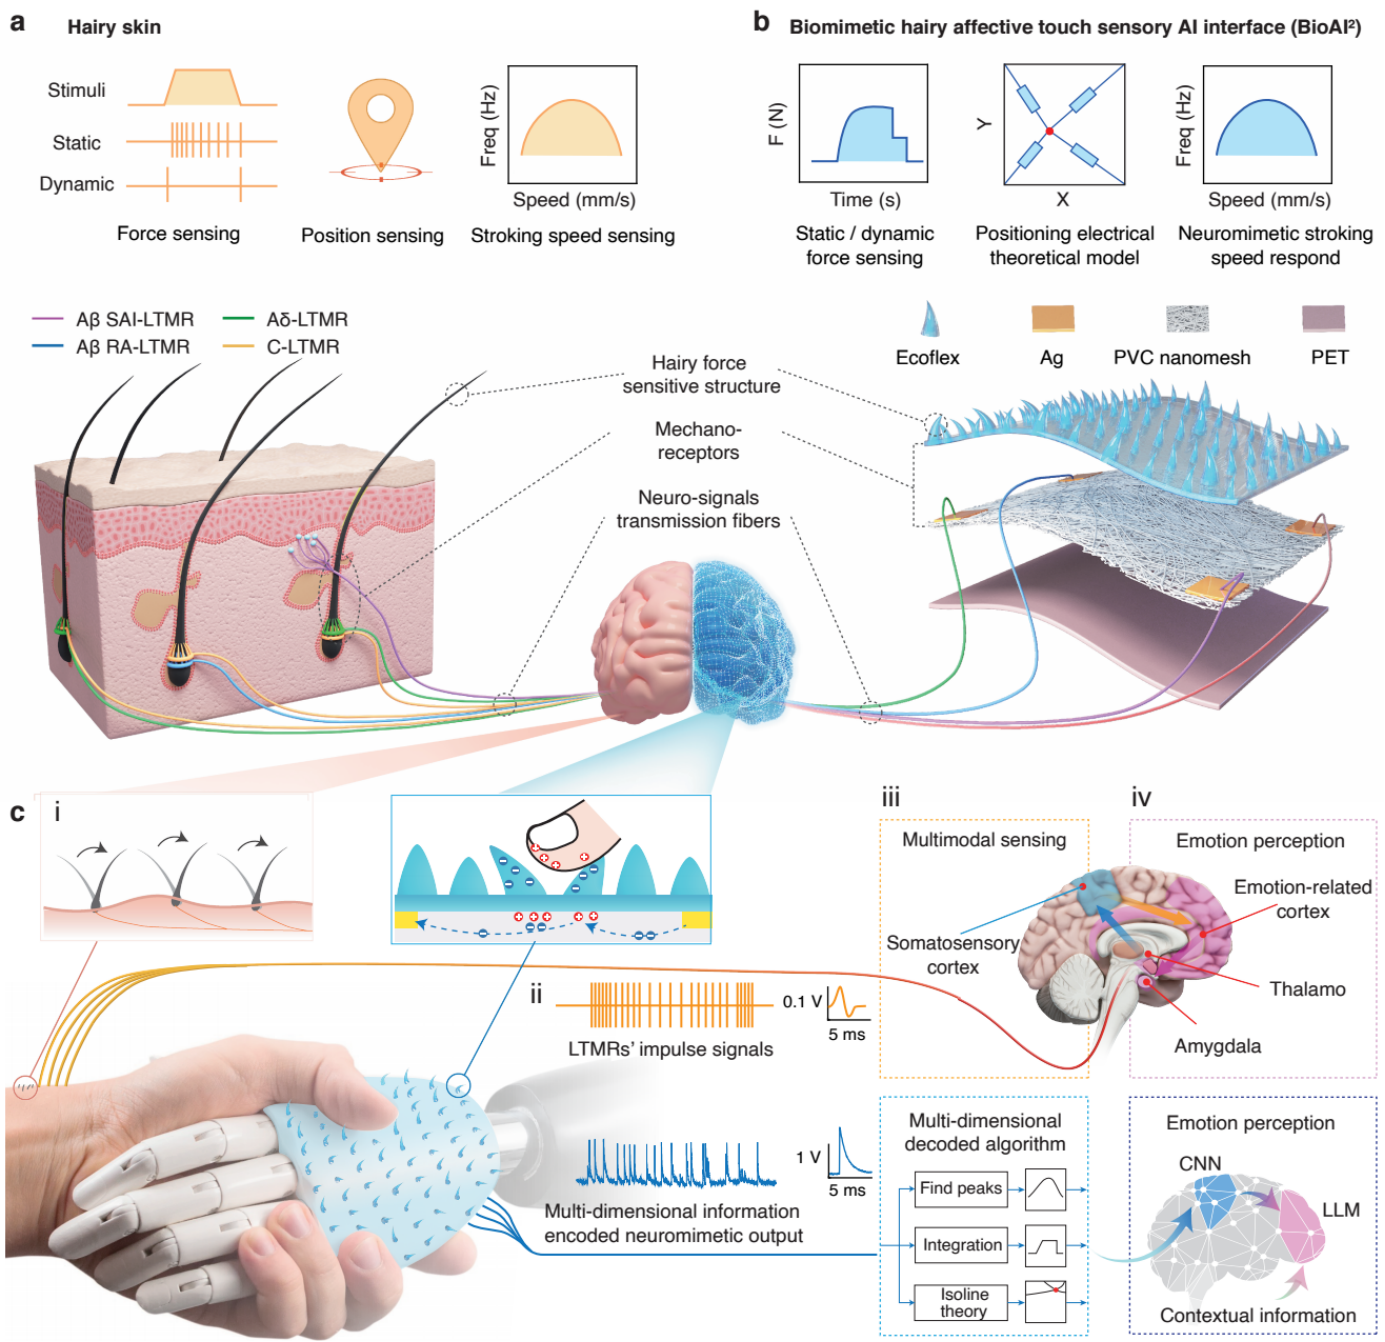
在基础力学感知之上,团队进一步拓宽人机交互能力边界,打造具备情感识别能力的仿生触觉交互界面。结合深度学习与大模型混合智能框架,实现触摸行为背后情感信息精准解析,突破触觉仅能采集物理数据的局限,赋能服务机器人、康养陪护、沉浸式交互等具备情感沟通能力的智能终端。相关成果发表于Nature Communications,2026 年,DOI: 10.1038/s41467-026-70334-1。
为打破传统触觉仅能接触感知的空间限制,团队创新接触-非接触一体化感知方案,同一套传感硬件既可完成高精度二维触觉成像,又能实时识别三维空间手势动作,一套设备覆盖近距离接触交互与远距离隔空操控,大幅拓展智能座舱、元宇宙交互、工业人机协作装备的应用场景。相关成果发表于Advanced Materials,2025年,DOI:10.1002/adma.202507067。
面向动态复杂环境振动干扰、多信号耦合造成感知失灵问题,团队推进触觉-听觉跨模态感知融合,研发新型柔性声学传感纤维,提升形变状态下声学信号识别稳定性,实现力学感知与语音感知协同工作,适用于穿戴式语音交互、人形机器人环境综合感知等动态场景。相关成果发表于Nature Communications,2026 年,DOI:10.1038/s41467-026-71417-9。
依托系列器件与功能创新成果,团队发表系统性综述成果,搭建内存传感一体化系统完整理论框架,系统梳理多模态仿生感知发展脉络,前瞻性提出仿生机器人触觉系统集成实施路线,补齐触觉传感从单点器件研发走向规模化智能装备应用的理论短板,为整个领域技术落地指明发展方向。相关成果发表于Materials Today,2026年,DOI:10.1016/j.mattod.2026.103345。
供稿:电子科学与工程学院
(责任编辑:孙艳 审核:陈少鹏)
© 版权声明
本文由分享者转载或发布,内容仅供学习和交流,版权归原文作者所有。如有侵权,请留言联系更正或删除。
相关文章



情感识别和触觉结合,应用想象空间很大
柔性传感器能长期稳定使用,离落地更近了